

福島第一 ロボットアームでのデブリ採取に着手
02 Oct 2026
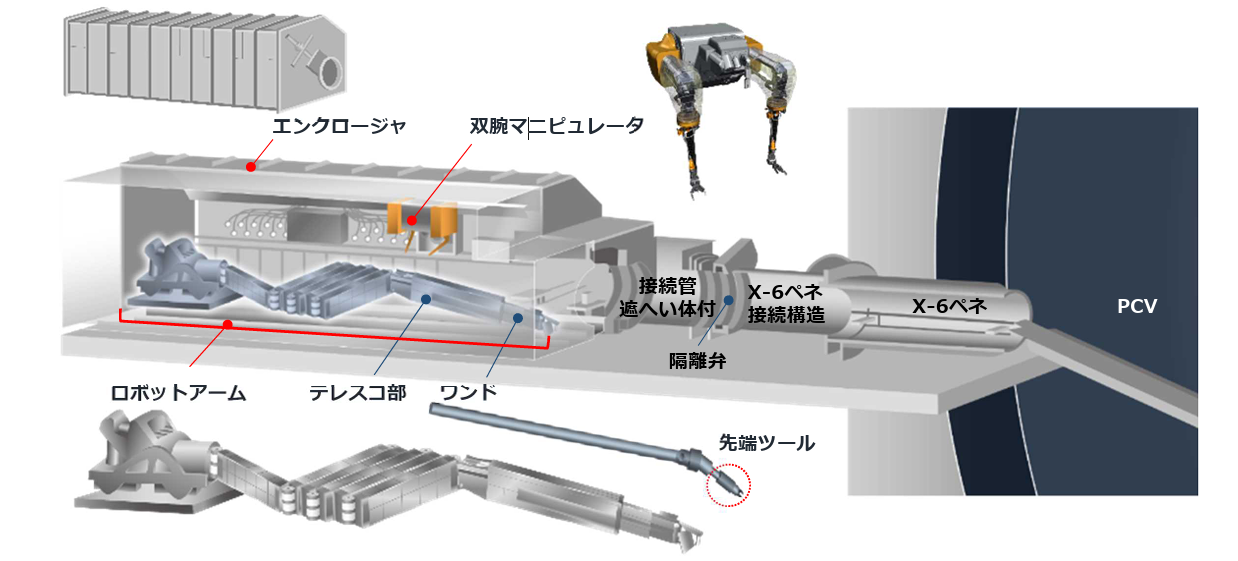
ロボットアームの構造ⓒ東京電力HD
東京電力ホールディングス(東京電力HD)は10月1日、福島第一原子力発電所2号機で、ロボットアームを用いた内部調査や燃料デブリの試験的取り出しに、本日10月2日に着手すると発表した。ロボットアームの現場での使用は今回が初。
3、4か月かけてアクセスルートの構築や原子炉格納容器の内部調査を行い、原子炉格納容器の三次元形状データの取得を実施する予定。その後の燃料デブリ採取や分析を含めて全体で約6か月の作業期間を見込むが、安全を最優先に作業を進めることから、予定より作業期間が延びる可能性もあるという。実際に燃料デブリの試験的な取り出しを実施するのは2027年以降。
ロボットアームは全長約22メートル(ワンド[1]さまざまな先端ツールを取り付ける部位を除くと約18メートル)、重さは約4.6トン。英国企業とともに開発を進めてきたもので、途中新型コロナウイルスの影響や装置の不具合などで延期が重なりながらも、今回の使用に至った。
発表と同日に開かれた記者会見で、東京電力HDの福島第一廃炉推進カンパニー・プレジデント兼廃炉・汚染水対策最高責任者の小野明氏は、「ようやくここまで来たな」という思いであるとしつつ、今回の取組みでロボットアームがどのように使えるか、次回以降の燃料デブリ採取に繋げていきたいと話した。
今回取得した三次元形状データをから、原子炉格納容器内部の状況を詳しく分析し、今後の燃料デブリの取り出し作業の進め方や機材の使用方法などを検討するという。
脚注
| ↑1 | さまざまな先端ツールを取り付ける部位 |
|---|